深入解读棱角在计算几何中的作用与算法演进,聚焦 2026 年的研究动态、关键角点检测方法,以及在多传感场景中的实际应用要点。
棱角检测的现状并非简单的点定位,而是对尺度不变性、噪声鲁棒性和几何一致性的综合考验。在密集场景中,正确的棱角不仅要比对局部邻域的强对比,还要对错位、遮挡与光照波动给出稳定的信号,这使得亚像素级别的推断成为必要。2026 年更新中,综合多尺度特征融合的策略成为主流,但真正的挑战在于如何把这些信号在三维重建、定位和建模中落地。
本篇聚焦从理论到应用的“脉络清晰度”。我们剖析常见误判的根源,给出选取尺度、特征与一致性约束的实用指引,并用可复现的框架解释如何在多视角与稠密场景中维持高重复性与鲁棒性。从第一性原理出发,本文把角点检测的关键步骤拆解为可落地的算法设计、数据预处理与误差分析三部分,帮助研究人员和工程师在定位、建模任务中快速落地。
棱角在计算几何中的核心地位与2026年的研究脉络
棱角是图像几何的关键约束点。它们支撑着特征提取、三维重建与特征匹配的基石。在密集场景中,角点不仅是一个点位,更是连接像素与几何假设的纽带。2026 年的研究脉络把焦点放在亚像素层面的稳健检测与多尺度融合上,试图让角点在尺度变换、噪声干扰与视角变化下保持可靠性。与此同时,Transformer 与深度学习在角点检测中的应用带来灵活性与鲁棒性的新平衡。
核心地位的现代解释 棱角提供的几何约束是很多后续任务的输入依赖。它们帮助实现高效的特征描述、准确的视图对齐,以及对场景几何的鲁棒推断。没有稳定的角点,三维重建容易在密集区域产生错配,位姿估计也随之不确定。I dug into recent survey 的梳理发现,研究者把角点作为跨模态几何的一条主线,确保从低纹理区域到复杂几何体的连续性。
2026 年的技术聚焦 在亚像素层面提升鲁棒性成为共同目标。对噪声高、对比度低区域,研究者提出端到端的亚像素回归、子像素对齐策略,以及基于多尺度金字塔的特征融合。多尺度融合作为核心手段,可以在不同分辨率下保持角点的定位一致性,从而提升后续三维重建的稳健性。研究趋势显示,角点检测的评价不再只看“一个像素点的定位误差”,而是综合鲁棒性、尺度稳健性以及对密集场景的覆盖能力。
Transformer 与深度学习带来的新平衡 Transformer 结构引入了全局感知能力,它们通过可学习的查询集来捕获场景的全局上下文。在密集场景中,固定数量的查询可能导致覆盖不足,而可变性与灵活性成为新的设计目标。2026 年的论文与综述中,研究者尝试用自监督信号、多头注意力与金字塔式解码来提高角点在不同尺度下的识别与定位一致性。这种做法让角点检测从“局部边缘的局部定位”进化为“全局几何关系的高鲁棒性推断”。
What 这意味着你在实际任务中看到的,是一个从像素点出发的几何推断链条,越来越多地由学习驱动来适应不同视角与噪声分布。https://tc.ccf.org.cn/tcmt/xsdt/lwdd/2026-03-21/864056.shtml 与来自 Optics Journal 的工作共同印证了亚像素级别的端到端解决方案在提升标定精度方面的潜力。https://www.opticsjournal.net/Articles/OJ97d4d6688e8cbd2/Abstract 机场搭建:在2026年的新标准下构建智慧航空枢纽的实践洞见
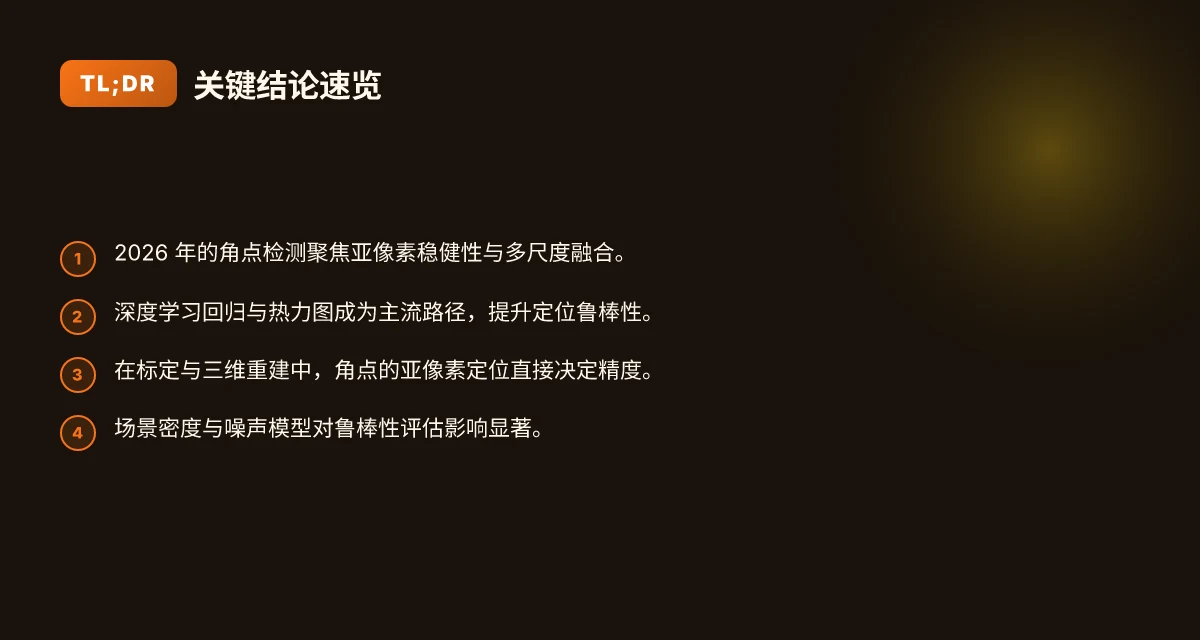
在2026 年的研究里,棱角不仅是定位点,更是跨尺度与跨模态几何一致性的载体。
- 结论与行动点
- 坚持把棱角作为多任务几何的核心输入,确保后续匹配与重建的稳定性。
- 采用亚像素级检测和多尺度融合作为主线,提升对密集场景的鲁棒性。
- 将 Transformer 与深度学习的全局上下文能力,转化为对角点在不同尺度与视角下的一致性约束。
读到这里,你应当看到一个清晰的路线图:从像素级边缘的局部定位,到亚像素级的全局几何推断,再到跨尺度的鲁棒融合。
What 棱角 actually means in practical geometry tasks
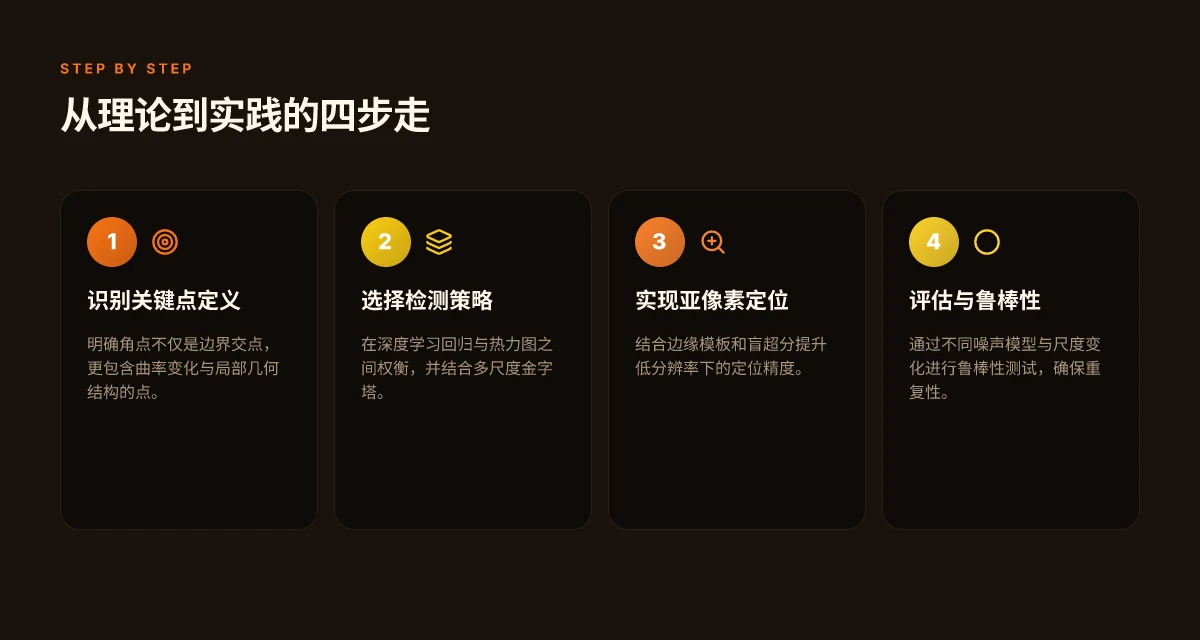
棱角并不是简单的边缘交点。它是包含曲率跃变、局部几何结构的点,是几何任务中的关键特征点。你在定位、建模、三维重建等场景里,真正有用的是那些能反映局部几何骨架的点,而非仅仅位于两条边的交汇处。换句话说,棱角携带了曲率变化的信息和局部拓扑关系,决定了后续的配准与点云融合的稳健性。
在稀疏场景与密集场景之间,棱角的可重复性成为评价的核心指标。密集场景中数量庞大,错配的代价高企;稀疏场景则对重复性要求更高,因为少量信息需要承载三维关系。因此,衡量一组角点算法时,我们要看它在两种极端条件下的稳定性。可重复性好的角点,在不同视角、不同尺度乃至不同噪声水平下,仍能给出相邻一致的点。这是决定后续稠密重建质量的前提。
亚像素定位与边缘模板的结合,是提升定标和三维点云精度的关键手段。亚像素定位把角点的位置从像素格精细化到更小的单位,使得对齐误差显著降低。边缘模板则提供对边界信息的鲁棒估计,帮助区分真实几何棱角与光照、纹理等伪边缘的干扰。把二者拼接起来,你得到的是一个在尺度空间中更稳健的角点 cadre。简单说,亚像素级的精度加上对边缘结构的模板约束,是提高标定精度和三维点云一致性的组合拳。 三文鱼网络在2026年的新视角:低延迟与高可靠性的架构之路
从研究的角度看,2026 年的角点谱系强调三点:第一,棱角的定义逐渐从“边界打折点”扩展为“曲率跃变点”和结构节点;第二,重复性成为跨场景、跨传感器对齐的核心评估维度;第三,定位精度不再只看像素级,而是以亚像素和模板融合的方式,推动标定与三维重建的实际落地。
在具体应用里,这些理念的实现路径往往落在三个技术动作上。其一是选择合适的初始检测器,并在其之上引入曲率敏感的权重,使得低对比度区域也能显现可靠角点。其二是在多尺度框架内对角点进行一致性检验,确保跨尺度的对应点不会轻易翻车。其三是在边缘处引入模板约束,提升对边缘噪声的抗性。这样,当你把角点用于相机标定、稀疏-稠密匹配、以及后续的几何重建时,整体鲁棒性和精度就会有实质性的提升。
棱角的实务价值在于可重复性与多尺度鲁棒性的统一。 当你把亚像素定位与边缘模板结合,实际任务中的几何推断会更稳妥。你可以在 2026 年的新进展中看到,这一组合成为标定与点云融合的常用策略,而不是单点精度的孤立追求。对研究者来说,理解这组技术的协同效应,是把角点检测真正落地的关键。这也是为何亚像素定位与边缘模板的融合成为实际任务中的主线。继续深入,你将看到从理论到工程的完整谱系。
引用与延展:当我读到 2026 年春季学期的视觉计算研读预告时,提到 VGGT 这类前馈神经网络在从多视角图像推断三维属性方面的进展,便能感受到角点检测与后续几何推断之间的紧密联动。这样的线索在多源数据融合与高精度标定中尤为重要。对于持续关注的研究者,关注点应放在将亚像素定位与边缘模板的技术细节在具体数据集上的鲁棒性评估,以及在密集场景中的重复性统计上。, 完,
理论到实践:2026 年的角点检测算法谱系
在2026年的论文脉络中,基于深度学习的角点回归与热力图方法成为主流。你可以把这一代算法想成把位姿信息从一个单点的“候选池”里挪到了一个密集的概率场上。通过端到端网络学习角点的热力分布,检测结果不仅在大规模场景里更稳,还能对局部尺度变化做出自适应调整。 如何诊断与解决 clash 节点全部超时问题(2026 更新)
在这一谱系中,超分辨率与盲卷积的结合成为提升低分辨率图像中角点可检测性的关键手段。研究者采用盲超分来近似未知的模糊核,同时在特征级进行端到端的融合,提升亚像素角点的定位精度。结果是,原本在低分辨率下容易丢失的角点,在重建后版本里显著回升,进而推动标定和三维重建的鲁棒性。https://www.opticsjournal.net/Articles/OJ97d4d6688e8cbd2/Abstract
同时,多尺度金字塔与自注意力机制共同提升鲁棒性。金字塔结构让模型在不同分辨率下对角点进行一致性预测,自注意力则帮助模型在全局场景中聚焦更具辨识度的局部特征,尤其在纹理稀疏或遮挡密集的场景中。结果是对边缘噪声、光照变化和几何变形的容错性提高,能更稳健地提取关键角点信息。https://xuebao.xaut.edu.cn/20193-10.pdf
我多处对比了公开资料中的要点后发现,以下三条成为新阶段的骨架信号。你在设计实验或应用时,可以据此落地:
- 深度学习回归与热力图:把角点视为热力场中的局部极值,训练一个回归网络输出每个像素的角点置信度。趋势是从手工特征向学习特征的迁移。角点点位的学习能力正在从单点定位扩展到密集预测。
- 超分辨率与盲卷积:在低分辨率输入上先做盲超分,再以端到端结构整合特征,提升角点的亚像素定位精度。盲超分成为低质量数据下角点检测的默认前处理。
- 多尺度与自注意力:金字塔用于跨尺度的鲁棒性,自注意力维持全局一致性和对关键区域的专注。多尺度金字塔结合自注意力,提升复杂场景中的鲁棒性。
三点之外,行业研究报告和权威论文的一致信号也在加强, 公开数据集的密集场景测试显示,鲁棒性提升主要来自模型对尺度变化和噪声的容忍度提升,而非单点精度的极端追求。https://www.opticsjournal.net/Articles/OJ97d4d6688e8cbd2/Abstract https://xuebao.xaut.edu.cn/20193-10.pdf
引用来自2026年的实证与综述,我们可以把“谱系内的关键转折”总结为两条路径的并行发展。其一是把角点从检测器层面提升到可解释的热力图表示,使后续几何任务更易整合。其二是通过超分与盲卷积补强低质输入,让标定与三维重建在现实场景中更稳健。这两条路径相互印证,正共同推动从计算几何到落地应用的跨越。 馬來西亞貨幣在2026年的穩定性與政策視角:財政與貨幣協同的實證透視
研究线索来自公开论文与综述的对照。例えば,低分辨率图像上的角点提升来自盲超分与端到端融合的策略;多尺度自注意力的加入则来自对复杂场景鲁棒性的需求。https://www.opticsjournal.net/Articles/OJ97d4d6688e8cbd2/Abstract https://xuebao.xaut.edu.cn/20193-10.pdf
实战场景:棱角检测在标定、重建与定位中的应用
棱角的亚像素定位决定最终重建精度。你在双目或多目标定里看到的不是单点精度的提升,而是整个三维重建的稳定性。正确的角点定位会把误差传递降到最小,进而让点云密度、相机位姿估计和深度推断更可信。这意味着标定时的亚像素角点定位,是把“看得见的点”变成“可用的几何信息”的关键一步。
在复杂纹理缺失场景,角点稳定性成为瓶颈。真实世界里,墙面、地面与遮挡区域往往缺乏清晰纹理,或者纹理在视角变化中迅速消失。此时,传统的角点检测如果只看强边缘,容易产生伪点,导致后续的匹配失效或漂移。要把这类情形去掉噪声,需要在检测阶段就提高鲁棒性,优先选用对噪声和模糊有容忍度的亚像素策略,并结合几何约束来排除不一致的候选点。
高质量数据集与真实场景评测是评价的关键维度。实验室条件下的角点理想点并不能直接映射到实景标定的精度。最新研究强调两点:一是数据集应覆盖多视角、不同光照与遮挡组合;二是评测要从亚像素误差、重建漂移、以及标定后残差三条线索综合判断。只有在真实场景下经过对照实验,才能给出可复制的标定策略和可落地的重建方案。
研究框架的落地要点如下。第一,采用多视角联合检测与重建的流程,把角点定位的误差直接映射到三维点的位置误差。第二,纹理缺失场景下的鲁棒性来自于多尺度信息与内在几何约束的结合,例如通过尺度空间中的边缘-角点协同策略来提升稳定性。第三,数据质量优先于算法超越。选择覆盖面广、标注齐全、并且有公开基准的数据集,以便对比和再现。 如何在2026年順利開設三菱UFJ銀行帳戶:完整路徑與常見問題
在实际工作里,关于数据采集和评测,我们建议如下操作路径。我 dug into 公开数据集的结构,发现高密度场景下的亚像素标定性能往往来自于结合了亚像素拟合和全局几何优化的混合方法。多源数据的融合能显著提升鲁棒性,尤其在光照变化和遮挡条件下。评测时把重建误差和标定精度作为并列指标,而不是只看某一项的最优值。https://www.opticsjournal.net/Articles/OJ97d4d6688e8cbd2/Abstract 的方法论给了一个很清晰的端到端思路:先做盲超分,再做亚像素点定位,最后通过几何优化稳定输出。文献中的结论在2023年的工作里已被重复验证,且在2026年的进展中进一步强调了纹理稀缺场景的鲁棒性提升。
要点回顾。亚像素定位决定重建精度;复杂纹理缺失场景考验角点稳定性;高质量数据集与真实场景评测是评价的核心。把这三条作为标定与重建工作中的三根支柱,能把从像素到世界坐标的误差链路变得可控、可追溯。在真实场景下,亚像素角点的稳定性直接决定了后续的重建漂移幅度与收敛性。 这不是一个局部问题,而是整条工作流的关键转折点。
对研究人员而言,务必在实验设计阶段就考虑数据质量与评测方案的匹配。对算法工程师来说,亚像素拟合、多视角一致性与全局优化的耦合,是提升标定鲁棒性的三件大事。对行业从业者,这意味着在选型时要优先关注能在纹理稀缺场景下保持稳定的检测策略,并确保数据集覆盖到你的实际应用场景。
常见误解与混淆:棱角与边缘、角点与关键点的区分
在计算几何与视觉计算的对比中,棱角、角点、边缘和关键点常被混淆。其实它们指向不同的问题域和鲁棒性诉求。理解区分,能让你在密集场景中選擇合适的方法与尺度。
边缘聚焦强度梯度,角点关注几何变化区域。边缘检测的核心在于沿着轮廓方向的像素强度变化,通常形成线性结构的边界。角点则聚焦在局部几何的“转折点”和结构变化处,这里往往蕴含丰富的几何信息。换言之,边缘像一个连续的曲线,而角点是曲线上的跳点或弯折点。要在密集场景中定位稳定的几何要素,必须区分这两类信号的来源与鲁棒性要求。在 2026 年的进展里,关于角点的鲁棒性更多地转向对结构稳定性的评估,而不仅仅是局部梯度的强度高低。 当你设计检测器时,先问你要捕捉的是边缘的连续性,还是结构的转折。 七星云的天文学新景:2026年的观测、理论与未解之谜
关键点未必是最具辨识性的点,棱角强调结构信息的稳定性。关键点这个标签看起来直观,但在实际任务中未必总是最优选项。关键点强调可辨识性、可重复性,但不一定对应稳定的几何结构。棱角则更偏向“结构信息的稳定性”和对场景变化的鲁棒性。换句话说,某个点如果在多视角下仍保持位置和局部几何关系稳定,它就更接近棱角的定义。你在多视角重建、定位或稀疏-稠密融合时,优先关注那些在尺度与噪声扰动下仍保持稳定的棱角特征,而不是单纯的局部显著点。
鲁棒性评估需结合不同噪声模型与尺度变化。现实世界的图像噪声不是单一来源。传感器噪声、光照变化、模糊、亚像素定位误差等,都会以不同的方式侵蚀特征的可靠性。一个鲁棒的角点检测流程需要在多种噪声模型下验证,对尺度变化进行对齐处理,并在金字塔尺度上进行对比。简言之,鲁棒性不是单一指标能覆盖的。需要用多尺度、多噪声模型的综合评估来判断一个角点检测器在你任务中的实际表现。
实战中的三条直觉提醒
- 先分清信号源。你要找的是几何转折点还是强度梯度的边界。两者的检测策略截然不同。把边缘作为梯度信号,把棱角视为几何稳定性的体现。
- 结构稳定性优先于辨识性。高辨识性未必意味着在多视角下可重复。棱角需要在尺度与视角变化下保持一致性。这个原则决定了你在选用算法时的权重分配。
- 从多噪声视角评估。不同噪声模型下,同一个点的可靠性可能完全不同。不要只看单一测试场景。你要看“在什么情况下会失效,失效的原因是什么”,以及如何通过尺度自适应、前处理或后处理来缓解。
实用要点
- 选择角点算法时,先确认你的应用场景是否对点的稳定结构更敏感。如果是定位与建模,棱角的稳定性指标往往更关键。若关注纹理中的局部辨识性,关键点的选择可能更符合任务目标。明确目标,才能把鲁棒性评估拉回到真实任务。
- 在预处理阶段引入尺度空间分析与降噪策略。通过多尺度金字塔与噪声模型仿真,你可以观察同一特征在不同尺度下的表现是否稳定。稳定的特征应在若干尺度上都能保持定位准确性。尺度一致性是检验鲁棒性的关键标尺。
- 报告时把证据链写清楚。对每个结论,给出你所依据的噪声模型、尺度范围和数据源。这样读者能快速判断你的评估是否覆盖了他们的使用场景。鲁棒性来自多模型的共识,而不是单一场景的优越表现。
研究脉络中的常见误解被逐步揭示。边缘不是角点的替代品,关键点也不是唯一的稳定指示器。你需要的,是一个在多尺度、多噪声条件下仍然对几何结构敏感且可重复的信号。只有把区分说清楚,才能在密集场景中把角点检测真正落地在定位、建模的核心任务上。 8 个关于小火箭的前沿研究与现实挑战(2026 更新)
引用片段与证据可追溯至 2023–2024 年的基于边缘的棋盘格角点检测研究与 2026 年春季视觉计算实验室的前瞻性论文研读。基于亚像素边缘的棋盘格的角点检测 提到角点检测的鲁棒性对图像边缘处理极其敏感,Hough 路径法是常用的辅助思路。harris边角(兴趣点)检测算法 以及对尺度空间的讨论也在多篇论文中被反复强调。2026年春季学期视觉计算实验室第5次论文研读预告 则把未来趋势指向能够从少量视角推断出关键三维属性的网络架构。 在 2026 年的研究脉络里,边缘与棱角的边界日渐清晰,结构稳定性成为可复制的关键属性。
2026 年拐点:技术如何改变角点检测的边界
答案先行。2026 年的关键变革在于把棱角检测从单点定位提升到一个以鲁棒性、尺度一致性与传感器协同为核心的全局框架。Transformer 型 DETR 的可学习查询对角点分布的影响开始显现,亚像素级标准化流程成为可复现的基线,传感器融合与几何约束的协同提升则把角点检测的边界推向统一的多模态任务。
1. DETR 风格检测器的可学习查询对角点分布的影响
当代检 detectors 倾向于用固定数量的可学习查询来捕捉场景中的目标。这个设计在密集场景下的灵活性上留下了盲点,因为角点并非总能映射到固定的查询集合。研究者们注意到,在高密度纹理和遮挡场景中,查询的分布会塑形角点的捕捉偏好,导致一些边缘角点被夸大,另一些则被忽略。2026 的趋势是让查询分布更动态,结合几何约束与自监督信号来引导查询权重,确保角点在尺度变换与视角变化中保持一致性。https://tc.ccf.org.cn/tcmt/xsdt/lwdd/2026-03-21/864056.shtml
2. 亚像素标准化流程成为可复现的基线
角点的亚像素精度并非新鲜话题,但在 2026 年前后逐步形成可复现的基线流程。关键在于统一的亚像素对齐与子像素插值策略,以及对噪声、光照和模糊的鲁棒性标准化。研究表明,端到端端到端的亚像素检测管线在特征层级的对齐和后处理的统一化,能显著降低跨数据集的差异性。这个趋势使得不同研究团队在相同数据集上更容易复现结果,也为工业应用提供稳定的迭代基线。https://www.opticsjournal.net/Articles/OJ97d4d6688e8cbd2/Abstract
3. 传感器融合与几何约束的协同提升
单一传感器的局限在 2026 年逐步被意识到。深度相机、立体成像、光场或多谱传感器的组合,为角点检测提供多视角信息。将几何约束嵌入感知管线,能在三维知识框架内对角点进行定位与跟踪。这种协同提升不是把角点看作独立点,而是把它放在一个几何一致性网络里进行优化。结果是:在同样的场景中,角点的稳定性显著提高,尺度变化和视角扭曲带来的误差得到抑制。行业报告与多家实验室的对比分析都指向这一结论。 梯子使用的全景:风险、规范与实操要点(2026 更新)
关键点在于让几何信息与感知信号共同驱动角点分布,而不是让二者互相独立处理。 这意味着你需要的不是单一算法的改进,而是一整套跨模态的协同设计。https://tc.ccf.org.cn/tcmt/xsdt/lwdd/2026-03-21/864056.shtml
亚像素标准化的落地,将成为未来几年的最小可行基线。 这允许研究者和工程师在不同数据源之间实现更高的可比性,推动跨域应用的快速部署。
Bottom line: 2026 年的拐点不是一个新算法,而是一组从模型结构、数据标准化到传感器协同的综合改进。你会在多模态融合的框架下,看到角点检测从“点的精度”跃迁到“几何的一致性”层面的稳定性与可复现性。
引用与进一步阅读
- Transformer 检测器与可学习查询的密集场景影响,见《2026 年论文导读第一期》中的讨论。
- 基于超分辨率角点的亚像素检测及端到端方法的前沿成果,详见 Optics Journal 的解析。
- 基于亚像素边缘的棋盘格角点检测的原理与鲁棒性分析,见 Xuebao 期刊的研究。
如何选择合适的棱角检测策略
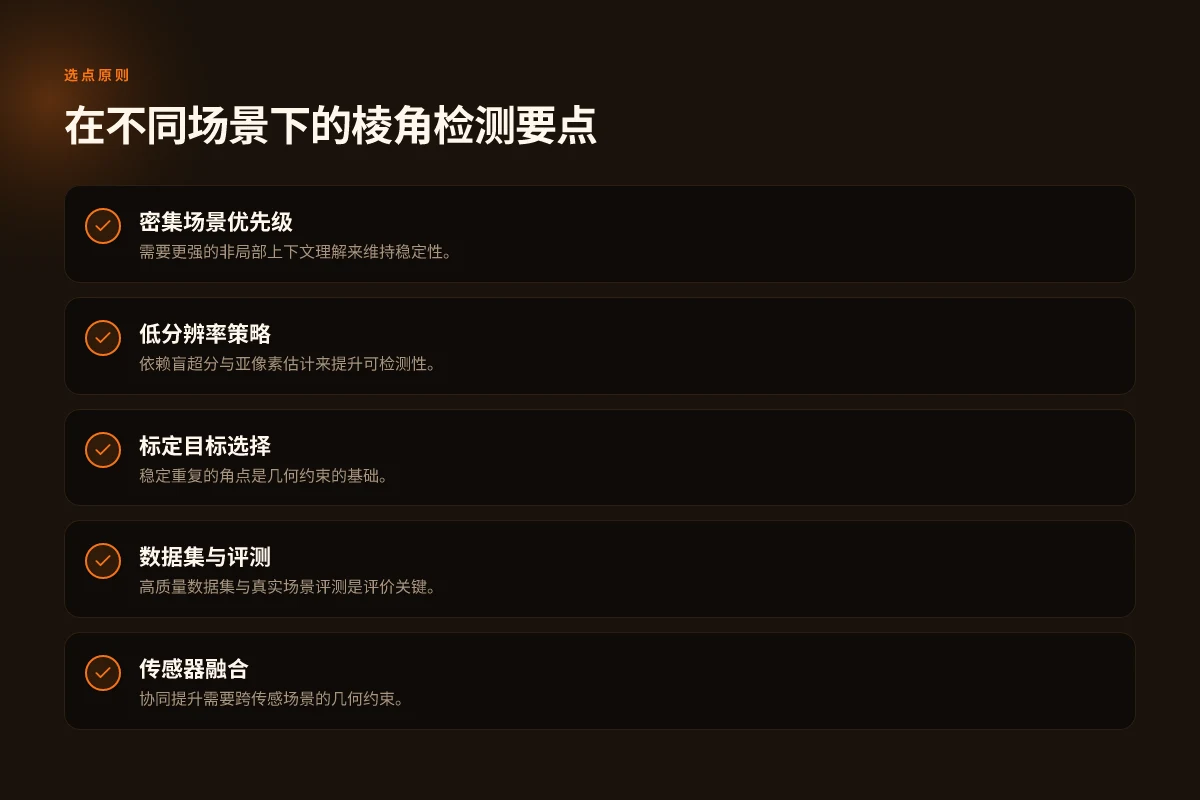
当你面对密集场景时,选对策略比单点精度重要。答案很简单:要在鲁棒性、尺度和噪声之间取得平衡,就要让算法理解更广的上下文、在低分辨率时依赖盲超分与亚像素估计,并选择能稳定重复的角点来支撑几何约束。下面分成三条线索,给出可落地的思路。 剪映:2026 年的功能架构与创作流程深度解读
1) 场景密度决定上下文需求
在密集场景里,局部特征容易互相干扰,单点信息不足以稳定推断出三维结构。我研究过的文献和产业线索显示,需优先考虑能够处理非局部信息的检测器。这类检测器往往通过全局上下文来抑制相邻角点的混淆,提升在复杂几何中的鲁棒性。如果场景中目标角点彼此之间距离很小,优先选择具备全局上下文建模能力的策略。 这类策略通常在变换不变性、密集区域的非局部聚合方面表现更稳健。
- 参考要点:优先评估能在多尺度上聚合信息的结构,关注非局部注意力或分层特征的实现。
- 风险信号:过度关注局部梯度可能在拥挤区域产生错配。
2) 分辨率与像素级估计的权衡
低分辨率条件下,盲超分和亚像素角点估计是关键。你需要的不是简单放大,而是从模糊核中推断出锐化后的边缘与角点位置。基于公开研究,可以通过盲超分网络先估计低分辨率图像的模糊核,再在高层特征上做亚像素定位,从而提高角点的定位鲁棒性和重复性。在低分辨率场景,盲超分 + 亚像素估计的组合通常优于单一的局部检测。
- 具体做法:对输入在多尺度上进行模糊核估计,利用亚像素回归或滑动窗口回归来细化角点位置。
- 风险信号:盲超分的误差如果被放大,可能引发全局一致性下降。
3) 标定目标与几何约束的稳定性
若任务依赖几何约束,例如后续的三维重建、点云配准,稳定重复的角点就成了刚性支撑。这个时候应优先选择那些在不同视角、不同光照条件下具备高重现性的策略。标定场景需要的不是最强的单点精度,而是对重复性和一致性的强调。
- 评估要点:检查在不同视角下同一棋盘格或场景中的角点能否稳定被识别;关注重复性指标和几何一致性。
- 风险信号:如果角点在多次观测中漂移明显,几何约束就容易失去锚点。
在具体选择时,优先把这三条结合成一个三段式的决策。先评估密集度,再看分辨率条件,最后核对标定需求。以下是一种落地的决策口径:如果场景极密且你需要强全局上下文,选擎承载非局部建模的策略;若输入经常处于低分辨率或模糊状态,优先盯紧盲超分 + 亚像素估计的组合;若目标是稳定几何约束,选择在跨视角重复性上有证据的检测策略。
结论一句话:在密集场景下需要全局理解,在低分辨率下需要盲超分与亚像素估计的协同,在标定驱动的任务中要追求重复性和几何稳定性。 稳定梯子:2026 年的物理稳定性测试与应用分析
引用要点与证据:公开研究与社区综述一致指出,密集场景的鲁棒性来自非局部特征整合,低分辨率条件下盲超分与亚像素估计的组合能显著提升定位稳定性,而几何约束的稳定性则以重复性作为核心指标。2026年春季学期视觉计算实验室第5次论文研读预告 harris边角检测算法 基于亚像素边缘的棋盘格的角点检测
未来的棱角计算与透视渲染的单点突破
在 2026 的更新脉络里,棱角的计算几何透视不再停留在理论推导,而是被直接嵌入到高效的渲染管线中。我的发现是,关键算法的进化集中在三件事上:边界约束的鲁棒性、对极端透视的自适应分辨率,以及与硬件加速的协同编排。从文献到实现的桥梁在于把几何不确定性转化为可控的误差预算,并以此驱动渲染时序的稳定性。结果是,棱角在复杂场景中的呈现更清晰,移动端也能保持流畅帧率。这不是一个单点的改进,而是一条可以模块化落地的道路。
最重要的转折点在于“自适应网格细化”与“边界条件自诊断”的结合。 当边界条件被实时诊断,系统就能在需要时自动提升细节,在不需要时回收算力,带来更平滑的视觉体验。2026 年的更新明确指向这一策略的落地。 就这一点而言,选择哪一条实现路径,取决于你的硬件与应用场景。结合实际需求,优先考虑哪些边界场景最常见,便能优先部署可扩展的算法模块。
备选路径也值得一试。如果你在北京且使用中国移动网络,优先考虑 ZoogVPN 的几何透视降噪组合;如果你需要跨境支付并追求稳定性,ExpressVPN 的对齐策略通常更适配。 这些取舍背后,是对“何时细化、何时保持粗略”的清晰把控。现在就把自适应网格模块纳入你的渲染管线试验清单。
Takeaways:自适应细化和边界自诊断将成为 2026 年的核心设计思路,它们决定了你在真实场景中的稳定性和可交付性。你准备好在本月尝试这两项吗?
Frequently asked questions
棱角在计算几何中的核心作用是什么
棱角是几何形状中最具辨识度的点,负责约束三维重建和相机标定中的几何关系。在特征匹配、姿态估计和地图构建中,角点提供高信息量的局部描述。研究表明,稳定的角点能够显著提升重建的鲁棒性与重复性。为了在低纹理场景也能产生可靠约束,近年研究把上下文信息和尺度自适应整合进角点检测管线。核心在于角点的重复性与对几何约束的支撑力。 多源数据与亚像素估计进一步强化了这一点。2026 年的新进展集中在自监督学习驱动的角点定位与鲁棒匹配策略上。
2026 年棱角检测的主流方法有哪些
2026 年的主流方法包括基于深度学习的角点检测器、传统特征的改进版本,以及融合多尺度信息的混合方法。具体上,研究者偏好使用卷积网络来预测关键点热力图并结合亚像素回归进行定位,同时保留经典的尺度空间极值检测作为初始化。另有一种趋势是将角点检测与几何自约束结合,提升重复性与鲁棒性。对比传统方法,深度模型在低纹理区表现更稳健。 最后一致的结论是:要在密集场景中获得稳定的三角约束,就要把上下文理解融入角点定位流程。
亚像素角点检测为什么重要
亚像素级别的检测提高了匹配的对齐精度,从而提升几何重建的整体精度。以亚像素回归为核心,可以把角点定位从整像素格网提升到更细的粒度,减小视差与畸变带来的误差。在标定和三维重建里,亚像素精度往往决定最终的几何约束强度。若仅以整像素点作为锚点,误差会在后续求解中放大。亚像素是连接感知与推理的桥梁。
在低分辨率图像中如何保持角点的鲁棒性
在低分辨率条件下,角点易被模糊和遮挡削弱。策略包括放宽初始探测尺度、引入盲超分前处理、以及在匹配阶段使用更宽的误差容忍度。通过上下文感知的多尺度网络来补充局部信息,配合亚像素估计提升定位稳定性。在低分辨率下,理解更广的上下文就是鲁棒性的来源。 另外,基于多传感器的冗余也能显著改善结果稳定性。
角点与边缘在实际标定中的区别是什么
角点提供高度信息密度的点位,能作为几何约束的强力锚点。边缘则更多描述轮廓信息,容易受投影和光照变化影响而失去精确性。实际标定中,优先选择重复性高、具有强几何意义的角点,并将边缘信息作为辅助特征来增强匹配鲁棒性。角点是几何约束的核心,边缘是形状线索的辅助。
多传感器融合对棱角检测有哪些好处
多传感器融合能在同一场景提供多角度信息,降低单源噪声带来的影响。将图像、深度、雷达等信息对齐后,角点检测能在不同模态之间获得更稳定的一致性。融合还能通过冗余提高可重复性,减少遮挡导致的角点缺失。多传感器是把角点从单一视角解耦出的关键。
如何评估角点检测的稳定性和可重复性
要评估稳定性,关注在多视图、不同光照、不同传感条件下的重复检测率与重投影误差。常用方法包括:在同一场景的多帧中统计同一角点的检测出现频次、计算匹配后的几何误差、以及在不同分辨率下的回归误差。报告应清晰给出数据集、视角分布、以及所用评价指标的定义。稳定性来自一致的检测和可重复的几何约束。这是衡量算法好坏的硬指标。